H8 · 행렬함수와 축약: 반복의 크기와 장기 거동#
1. 결국 사라지는 충격이 첫 시점부터 작아지는가#
두 부문의 생산지수에서 기준 상태를 뺀 양을 \(x_t=(x_{1,t},x_{2,t})^T\)라 합시다. 각 변수는 정한 기준단위로 나누어 무차원으로 기록하고, 시점 간격은 한 기간입니다. 첫 변수에는 둘째 변수의 지연된 영향이 들어가지만 역방향 영향은 없다는 교육용 선형 모형을 사용합니다.
성분으로는 \(x_{2,t+1}=qx_{2,t}\), \(x_{1,t+1}=qx_{1,t}+Mx_{2,t}\)입니다. 외부 충격은 초기값에만 넣고 이후에는 더하지 않습니다. \(x_0=e_2\)이면
초기 길이는 1인데 첫 반응의 길이는 \(\sqrt{16+16/25}>4\)입니다. 대각의 두 고윳값이 모두 \(4/5\)라는 사실만으로 매 시점의 길이 감소를 결론낼 수 없습니다.
\(N=\begin{pmatrix}0&1\\0&0\end{pmatrix}\)이면 \(N^2=0\)이고 \(T=qI+MN\)입니다. 두 인자가 가환하므로 이항전개에서 \(N^2\) 이상 항은 사라집니다.
따라서 \(x_k=(4k(4/5)^{k-1},(4/5)^k)^T\)입니다. 첫 성분은 \(k=4,5\)에서 모두 \(1024/125=8.192\)이고 이후에는 감소합니다. 실제로 연속한 첫 성분의 비는 \(q(k+1)/k\)이므로 \(k<4\)이면 1보다 크고 \(k=4\)에서 1, \(k>4\)이면 1보다 작습니다. 동시에 \(kq^{k-1}\to0\)이므로 장기적으로 두 성분은 모두 0으로 갑니다. 유한한 시점의 증폭과 장기적 소멸은 서로 다른 질문입니다.
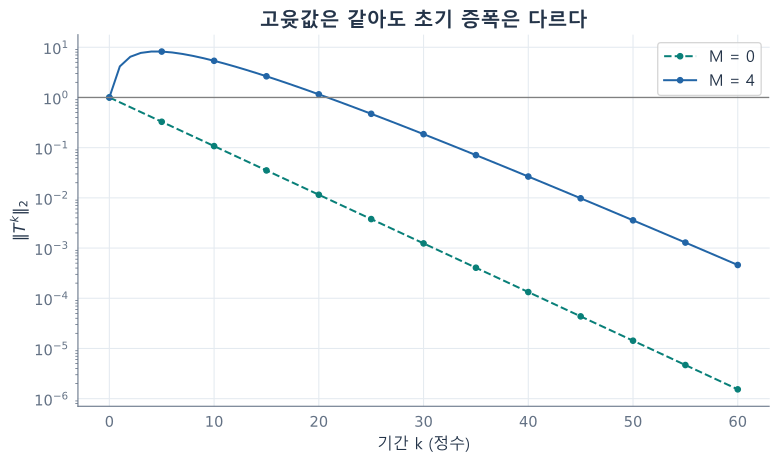
그림 82 정수 시점의 점을 읽기 편하게 선으로 연결했습니다. 두 행렬은 고윳값이 같지만 거듭제곱의 노름은 다릅니다. 세로축은 로그 눈금입니다.#
2. 연속시간에서는 무엇을 계산하는가#
같은 결합을 연속시간으로 바꾸어 \(\dot x=Ax\)라 합시다. 시간 단위는 한 기간, 계수의 단위는 기간의 역수입니다.
둘째 식의 해는 \(x_2(t)=e^{-t}x_2(0)\)입니다. 첫 식에 적분인자 \(e^t\)를 곱하면
그래서 모든 초기값을 동시에 보내는 행렬은
이것을 행렬지수라고 합니다. 각 성분에 지수함수를 적용하면 아래 왼쪽이 \(e^0=1\)이 되어 원래 미분방정식을 만족하지 않습니다. 행렬함수는 선형사상의 거듭제곱을 이용한 함수입니다.
회전에서도 같은 급수 정의를 사용할 수 있습니다. \(J=\begin{pmatrix}0&1\\-1&0\end{pmatrix}\)는 \(J^2=-I\)입니다. 지수급수의 짝수항과 홀수항을 각각 모으면
이는 시계방향 회전이고 \(t=\pi/2\)에서 \(J\)가 됩니다. 감쇠 모형에서는 \(t\)가 시간이며, 이 회전식에서는 단위 각속도를 가정해 \(t\)와 회전각의 수치를 일치시켰습니다.
3. 왜 함수값뿐 아니라 도함수가 필요한가#
멱영행렬 \(N^2=0\)에 지수함수를 적용하면 \(e^N=I+N\)입니다. 고윳값은 0 하나뿐인데 \(e^0I=I\)라고 쓰면 비대각 성분을 잃습니다. 일반적으로 \(J_\lambda=\lambda I+N\), \(N^m=0\)이면
\(m=2\)에서는 \(f(\lambda)I+f'(\lambda)N\)입니다. 지수함수의 \(te^{\lambda t}\), 거듭제곱의 \(k\lambda^{k-1}\)은 바로 이 도함수에서 나왔습니다. 함수는 스펙트럼 근처에서 해석적이라고 가정하되, 실제 정의에 필요한 정보는 가장 큰 Jordan 블록 크기까지의 유한한 도함수 목록입니다.
Jordan 기저를 실제로 구하지 않는 정의도 있습니다. 최소다항식을 \(m_A(z)=\prod_j(z-\lambda_j)^{m_j}\)라 하고, 차수가 \(d=\sum m_j\)보다 작은 다항식 \(p\)를
가 되도록 고릅니다. 그런 다음 \(f(A)=p(A)\)로 정의합니다. \(N^2=0\)이면 \(p(0)=f(0)\), \(p'(0)=f'(0)\) 두 조건이므로 \(p(z)=f(0)+f'(0)z\)입니다. \(I_n\)의 최소다항식은 \(z-1\)이어서 \(p(z)=f(1)\) 하나면 충분합니다. 같은 고윳값이 반복된다는 사실과 비자명한 Jordan 블록이 있다는 사실을 구별해야 합니다.
함수값을 적용한 고윳값들은 \(f(\lambda_j)\)입니다. 서로 다른 두 값이 같아질 수 있어 중복도는 합쳐집니다. 그렇다고 행렬의 민감도나 고유벡터가 자동으로 잘 결정된다는 뜻은 아닙니다. \(f\)가 상수이면 모든 방향이 고유방향이 되어 원래 고유공간의 구별도 사라집니다.
4. 곱셈 순서를 바꾸면 지수법칙도 달라진다#
\(B=\begin{pmatrix}0&1\\0&0\end{pmatrix}\), \(C=\begin{pmatrix}0&0\\1&0\end{pmatrix}\)라 합시다. 둘 다 제곱이 0이므로
한편 \((B+C)^2=I\)여서
두 대각성분부터 다릅니다. \(BC\ne CB\)가 원인입니다. 가환하는 경우에는 이항정리로 \(e^{B+C}=e^Be^C\)를 얻습니다. 다만 시간을 잘게 나누면 \((e^{B/m}e^{C/m})^m\to e^{B+C}\)가 성립합니다. 이는 한 번의 순서 오류가 \(O(m^{-2})\)이고 \(m\)번 누적되어 \(O(m^{-1})\)이 되는 결과이며 마지막 절에서 노름으로 증명합니다.
5. 제곱근·로그·부호함수에도 선택 조건이 있다#
\(H=\begin{pmatrix}2&1\\1&2\end{pmatrix}\)의 고윳값은 3과 1입니다. 합·차 방향의 사영을 \(P_+=\frac12\begin{pmatrix}1&1\\1&1\end{pmatrix}\), \(P_-=I-P_+\)라 하면
첫 행렬을 제곱하면 사영의 교차곱이 0이므로 \(3P_++P_-=H\)이고, 둘째 행렬을 지수화하면 같은 이유로 \(H\)가 됩니다. 양정치 제곱근의 유일성은 H4의 마지막 형식화 절에서 증명했습니다. 양정치라는 조건을 빼면 \(\pm\sqrt3P_+\pm P_-\)의 네 제곱근이 있습니다. 일반 가역 복소행렬에서도 각 서로 다른 고윳값 근처의 제곱근 부호를 선택하면 \(2^s\)개의 다항식형(primary) 제곱근을 얻지만, 반복 고윳값에서는 다항식형이 아닌 제곱근도 있을 수 있습니다. 예를 들어 \(I_2\)의 다항식형 제곱근은 \(\pm I\)이지만 \(\operatorname{diag}(1,-1)\)도 제곱하면 \(I\)입니다.
Cholesky 인자 \(L=\begin{pmatrix}\sqrt2&0\\1/\sqrt2&\sqrt{3/2}\end{pmatrix}\)는 \(LL^T=H\)를 만족하지만 \(L^2=H\)인 것은 아닙니다. \(H\)의 다항식은 대칭인데 \(L\)은 대칭이 아니므로 \(L\)은 \(H\)의 다항식도 아닙니다.
로그는 분지를 선택해야 합니다. 음의 실수축을 피하는 스펙트럼에서는 주로그 분지를 사용할 수 있지만 모든 실수 가역행렬이 실수 로그를 갖는 것은 아닙니다. \([-1]\)은 어떤 실수 \(b\)에 대해서도 \(e^b=-1\)이 될 수 없습니다. 반대로 \(-I_2=e^{\pi J}\)이므로 음의 고윳값이 있다는 이유만으로 실수 로그의 존재를 전부 부정해서도 안 됩니다.
허수축 위에 고윳값이 없을 때는 오른쪽 반평면에서 \(f=1\), 왼쪽에서 \(f=-1\)인 함수를 써서 \(\operatorname{sign}(A)\)를 정의할 수 있습니다. 각 영역에서 도함수가 0이므로 \(\operatorname{sign}(A)^2=I\)이고 \((I\pm\operatorname{sign}(A))/2\)는 두 스펙트럼 부분을 선택하는 사영입니다.
6. 역행렬을 무한합으로 쓰려면#
새로운 고정된 투입 \(b\)가 매번 더해지는 반복 \(x_{k+1}=Tx_k+b\)를 생각합시다. 고정점은 \((I-T)x_*=b\)를 풀어 얻습니다. 첫 모형의 \(b=e_2\)에서는
매번 작은 둘째 성분을 공급해도 첫 성분의 장기 수준은 크게 나올 수 있습니다. \(x_0=0\)에서 반복하면
행렬의 Neumann 급수 \(\sum_{j\ge0}T^j\)는 \(\rho(T)<1\)일 때 수렴하여 \((I-T)^{-1}\)이 됩니다. \(\|T\|_2<1\)은 충분조건이지만 필요조건은 아닙니다. 지금 \(\|T\|_2>4\)여도 \(\rho(T)=4/5\)라서 수렴합니다. 반대로 \((I-T)^{-1}\)이 존재한다는 사실만으로 급수가 수렴하지는 않습니다. \(T=2I\)이면 역행렬은 \(-I\)지만 급수는 발산합니다.
복소수 \(z\)에 대해 \((zI-T)^{-1}\)을 레졸벤트라 하며 \(|z|>\rho(T)\)에서
\(K(T)=\sup_{|z|>1}(|z|-1)\|(zI-T)^{-1}\|_2\)라 놓으면 이 식의 삼각부등식으로 \(K(T)\le\sup_k\|T^k\|_2\)입니다. 따라서 단위원 바깥의 큰 레졸벤트는 어느 시점의 큰 반응을 보장합니다. 반대 방향의 정량 상한인 Kreiss 행렬정리는 별도의 외부 결과이며 여기의 계산에 사용하지 않습니다.
7. 어떤 노름에서 오차가 줄어드는가#
가중 좌표 \(x=Dy\), \(D=\operatorname{diag}(1,s)\)를 쓰면
\(s=1/40\)이면 유도 무한노름은 최대 행합 \(9/10\)입니다. 따라서 \(\|x\|_*:=\|D^{-1}x\|_\infty=\max(|x_1|,40|x_2|)\)에서는 오차가 매번 \(9/10\) 이하로 줄어듭니다. 유클리드 노름에서의 초기 증폭과 모순이 아닙니다. 서로 다른 성분에 다른 무게를 주고 측정한 것입니다.
위 고정점의 \(\|x_*\|_*=200\)이고
이 절의 축약률을 \(q_*=9/10\)으로 쓰면, 고정점을 모를 때도 \(\|x_{k+1}-x_k\|_*/(1-q_*)\)가 현재 오차의 상한이 됩니다. 마지막 절의 Banach 정리는 이 정지 기준을 비선형 함수와 일반 완비 거리공간까지 확장합니다. \(q=1\)인 비확대성만으로는 충분하지 않습니다. \(F(x)=x+1\)은 거리를 그대로 보존해도 고정점이 없습니다.
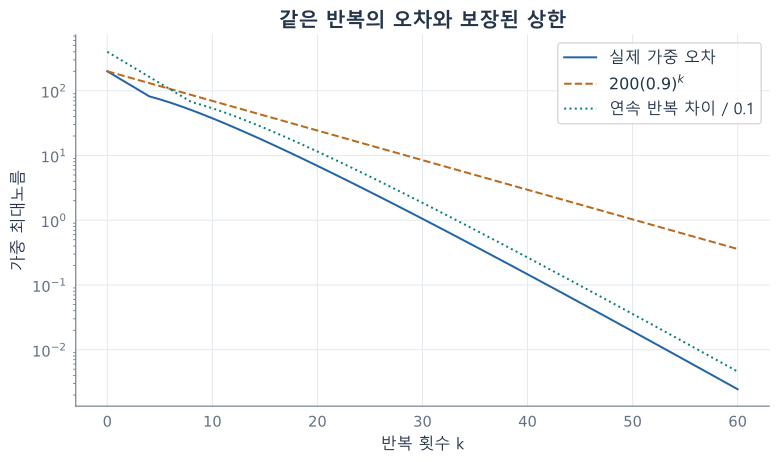
그림 83 모든 곡선은 같은 가중 노름을 사용하며 세로축은 로그 눈금입니다. 사후 상한은 이미 계산한 두 반복값으로 얻으며, 상한이 실제 오차보다 느리게 감소해도 정리가 실패한 것은 아닙니다.#
8. 지수함수의 계산을 고유분해에 맡길 때#
\(A_\varepsilon=\begin{pmatrix}-1&1\\0&-1-\varepsilon\end{pmatrix}\), \(\varepsilon>0\)이면 서로 다른 고윳값으로 대각화할 수 있습니다. 그러나 지수의 비대각 성분은
두 비슷한 지수값을 각각 반올림한 뒤 빼면 작은 차이의 상대오차가 커질 수 있습니다. 이 특정 성분은 -exp(-1)*expm1(-eps)/eps로 계산하면 작은 차이를 직접 계산하는 함수를 이용할 수 있습니다. 일반 행렬의 지수는 이 이차원 공식만으로 해결되지 않으며, scaling-and-squaring과 Padé 알고리즘은 N6에서 다룹니다.
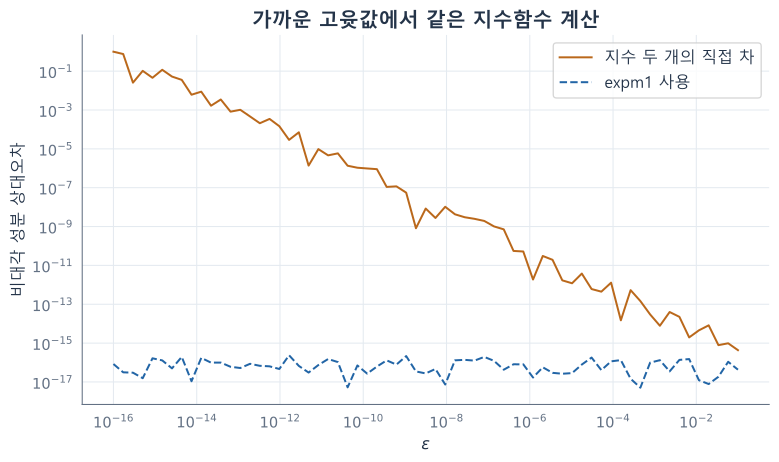
그림 84 기준값은 높은 정밀도로 계산합니다. 가로축과 세로축은 로그 눈금이고, 측정오차가 0인 점은 표시용 작은 양수에서 그립니다. 한 행렬족의 실험이며 모든 고유분해 계산에서 같은 오차가 난다는 주장은 아닙니다.#
import numpy as np
q, M = .8, 4.
T = np.array([[q,M],[0,q]])
for k in range(1,15):
    expected = np.array([[q**k,M*k*q**(k-1)],[0,q**k]])
    assert np.allclose(np.linalg.matrix_power(T,k),expected)
x = np.zeros(2); star = np.array([100.,5.])
for _ in range(200): x = T@x + [0.,1.]
assert np.linalg.norm(x-star) < 1e-10
J = np.array([[0.,1.],[-1.,0.]])
assert np.allclose(J@J,-np.eye(2))
print('H8: powers, fixed point and rotation verified')
H8: powers, fixed point and rotation verified
9. 직접 풀어 보는 연습과 전체 풀이#
연습 1. 도함수가 남기는 성분#
\(N^2=0\)인 §1의 \(N\)에 대해 \(e^{tN}\), \(\sin N\), \((I-N)^{-1}\)을 구하세요.
풀이. 각각 0에서의 함수값과 첫 도함수는 \((1,t)\), \((0,1)\), \((1,1)\)입니다. 따라서 \(I+tN\), \(N\), \(I+N\)입니다. 마지막은 \((I-N)(I+N)=I-N^2=I\)로 역행렬임을 직접 검산할 수 있습니다.
연습 2. 급수의 조건#
\(A=\begin{pmatrix}0&100\\0&0\end{pmatrix}\)와 \(B=2I\)를 비교하세요.
풀이. \(\|A\|_2=100\)이나 \(A^2=0\)이므로 \(\sum A^k=I+A\)입니다. \(B\)에서는 \(I-B=-I\)가 가역이지만 \(\|B^k\|_2=2^k\)가 0으로 가지 않아 급수의 항부터 수렴조건을 만족하지 않습니다. 역행렬 존재, 유도노름 1 미만, 스펙트럼 반지름 1 미만은 서로 구별해야 합니다.
연습 3. 반복의 정지 기준#
\(F(x)=0.8x+2\), \(x_0=0\)에서 고정점과 \(|x_*-x_k|\)를 구하세요.
풀이. \(0.2x_*=2\)이므로 \(x_*=10\)입니다. 귀납적으로 \(x_k=10(1-0.8^k)\)이고 오차는 \(10(0.8)^k\)입니다. 연속 차이는 \(2(0.8)^k\)이어서 이를 \(1-0.8\)로 나눈 사후 상한은 실제 오차와 정확히 같습니다.
연습 4. 완비성을 빼면#
\(X=(0,1)\)에 보통 거리를 주고 \(F(x)=x/2\)라 하세요. 축약인데 왜 고정점이 없나요?
풀이. \(F\)는 \(X\) 안으로 보내고 거리 비가 \(1/2\)입니다. 고정점 식 \(x=x/2\)의 유일한 실수해 0은 \(X\) 밖에 있습니다. 반복 \(x_0/2^k\)는 Cauchy 수열이지만 그 극한이 \(X\)에 없으므로 완비성 가정이 실패합니다.
연습 5. 함수가 고유공간을 합친다#
\(A=\operatorname{diag}(1,-1)\)에서 \(f(z)=z^2\)를 적용하세요.
풀이. \(f(A)=I\)이고 스펙트럼은 \(\{1\}=f(\{1,-1\})\)입니다. 원래 두 고유직선은 구별되었지만 \(I\)의 고유공간은 평면 전체입니다. 스펙트럼 사상정리가 원래 고유벡터 식별을 보존하는 정리는 아닙니다.
연습 6. 제곱근의 다항식 표현#
§5의 \(H^{1/2}=aI+bH\)를 구하세요.
풀이. 고윳값 1과 3에서 \(a+b=1\), \(a+3b=\sqrt3\)이어야 합니다. 빼면 \(b=(\sqrt3-1)/2\), \(a=(3-\sqrt3)/2\)입니다. 이 식을 두 사영에 적용하면 각각 1과 \(\sqrt3\)가 되어 양정치 제곱근과 일치합니다.
10. 지금까지의 내용을 수학의 언어로 정리해 봅시다#
앞의 계산을 유한차원 복소 벡터공간에서 정리합니다. 실수 행렬은 필요하면 복소수로 확장하고, 마지막 값이 실수인지 별도로 확인합니다. 스칼라 미적분학의 급수·기본정리는 출발 전제로 사용합니다.
정리 1. Hermite 정의의 존재·유일성과 Jordan 정의의 동치#
서로 다른 \(\lambda_j\)와 양의 정수 \(m_j\)에 대해 \(d=\sum_jm_j\)개의 지정 도함수 값을 만족하는 차수 \(<d\)인 다항식은 유일하게 존재합니다. 이를 최소다항식의 근·중복도에 적용한 \(p(A)\)는 Jordan 블록 공식과 일치합니다.
증명. 차수 \(<d\) 다항식 공간에서 도함수 목록으로 가는 선형사상을 생각합니다. 그 핵의 다항식은 각 \(\lambda_j\)에서 \(m_j\)중 영점을 가져 \(\prod(z-\lambda_j)^{m_j}\)로 나누어집니다. 차수가 \(d\)보다 작으므로 영다항식뿐입니다. 정의역과 공역의 차원이 모두 \(d\)이므로 단사성에서 전사성이 나오고 존재와 유일성이 동시에 성립합니다.
다항식의 Taylor 항등식을 \(\lambda I+N\)에 적용하면 \(N^{m_j}=0\)에 의해 \(p(\lambda I+N)=\sum_{r<m_j}p^{(r)}(\lambda)N^r/r!\)입니다. 지정 도함수를 대입하면 Jordan 정의와 같습니다. 따라서 기저를 어떻게 고르든 같은 \(p(A)\)를 얻습니다. 또한 \(p(A)\)는 \(A\)와 가환합니다. \(f(A)\)의 각 Jordan 블록은 상삼각이고 대각이 \(f(\lambda)\)이므로 \(\sigma(f(A))=f(\sigma(A))\)입니다. ∎
제곱근의 다항식형 개수도 이 논리에서 얻습니다. \(\lambda_j\ne0\)이면 제곱근의 함수값 부호는 두 가지이고 도함수들은 \(g(z)^2=z\)의 반복 미분으로 순서대로 결정됩니다. \(2g(\lambda_j)\ne0\)이므로 매 단계 유일합니다. 각 근에서 부호를 독립적으로 선택하면 \(2^s\)개의 서로 다른 도함수 목록과 다항식형 제곱근을 얻습니다.
정리 2. 지수급수와 미분방정식#
\(e^{tA}=\sum_{k\ge0}t^kA^k/k!\)는 모든 유한 \(t\)에서 수렴하고 \((e^{tA})'=Ae^{tA}\)입니다. \(X'=AX\), \(X(0)=I\)의 유일해이며 \(e^{tA}e^{-tA}=I\), \(\det(e^A)=e^{\operatorname{tr}A}\)입니다.
증명. 유도노름에서 각 항의 노름이 \(|t|^k\|A\|^k/k!\) 이하입니다. 유계 \(t\) 구간에서 급수와 도함수 급수 모두 스칼라 지수급수로 균등 지배되어 항별 미분이 가능합니다. 결과는 \(A\sum t^kA^k/k!\)입니다.
가환 \(A,B\)에서는 절대수렴 덕분에 이중합을 묶고 이항정리를 적용하여 \(e^Ae^B=e^{A+B}\)를 얻습니다. \(B=-A\)이면 역행렬 공식입니다. 임의 해 \(X(t)\)에 대해 \((e^{-tA}X(t))'=0\)이므로 \(X(t)=e^{tA}X(0)\)으로 유일합니다. Jordan 기저에서 지수의 대각은 \(e^{\lambda_i}\)이므로 행렬식은 \(\prod e^{\lambda_i}=e^{\sum\lambda_i}=e^{\operatorname{tr}A}\)입니다. ∎
Lie–Trotter의 유한차원 판도 증명하자. \(h=1/m\), \(X=e^{hA}e^{hB}\), \(Y=e^{h(A+B)}\)라 하면 급수의 0·1차 항이 같으므로 \(\|X-Y\|\le Ch^2\)인 \(h\)와 무관한 \(C\)가 존재합니다. 예를 들어 \(0<h\le1\)에서 2차 이상 항을 각 지수급수의 절대값 합으로 묶으면 그런 상수를 얻습니다. 비가환일 때도
는 인접항 상쇄로 성립합니다. \(\|X\|,\|Y\|\le e^{h(\|A\|+\|B\|)}\)이므로 차이는 \(mCh^2 e^{\|A\|+\|B\|}=O(1/m)\)입니다. ∎
보조정리와 정리 3. 노름의 선택과 Gelfand 공식#
임의의 \(\epsilon>0\)에 대해 \(\|A\|_*\le\rho(A)+\epsilon\)인 유도노름이 존재합니다.
증명. H3의 복소 Schur 형 정리 \(A=URU^*\)를 쓰고 \(D=\operatorname{diag}(1,s,\ldots,s^{n-1})\)라 합시다. \(D^{-1}RD\)의 \((i,j)\) 비대각성분은 \(r_{ij}s^{j-i}\)입니다. \(i<j\)이므로 \(s\downarrow0\)에서 각 행의 비대각 절댓값 합은 0으로 갑니다. 유한 개의 행을 동시에 \(\epsilon\) 이하로 만드는 \(s>0\)을 고릅니다. \(\|x\|_*:=\|D^{-1}U^*x\|_\infty\)의 유도노름은 최대 행합이므로 \(\rho(A)+\epsilon\) 이하입니다. ∎
임의의 행렬노름에 대해 \(\lim_{k\to\infty}\|A^k\|^{1/k}=\rho(A)\)입니다.
증명. 먼저 유도 2-노름에서는 단위 고유벡터에 적용하여 \(\|A^k\|_2\ge\rho(A)^k\)입니다. 한편 유한차원 노름 동치에 의해 \(\|A^k\|_2\le C\|A^k\|_*\le C(\rho(A)+\epsilon)^k\)인 \(k\)와 무관한 \(C\)가 있습니다. \(k\)제곱근을 취하면 하극한은 \(\rho(A)\) 이상, 상극한은 \(\rho(A)+\epsilon\) 이하입니다. \(\epsilon\)을 0으로 보내면 극한을 얻습니다. 다른 행렬노름은 양의 고정 상수 두 개로 이 노름과 비교되고 그 상수의 \(k\)제곱근은 1로 가므로 같은 극한입니다. ∎
정리 4. Neumann 급수의 필요충분조건#
\(\rho(A)<1\), \(A^k\to0\), \(\sum_{k\ge0}A^k\) 수렴은 동치이며 이때 합은 \((I-A)^{-1}\)입니다.
증명. \(\rho(A)<1\)이면 보조정리로 \(\|A\|_*\le q<1\)인 노름을 택할 수 있습니다. 급수 꼬리의 노름은 \(\sum_{k>N}q^k=q^{N+1}/(1-q)\) 이하이므로 유한차원 완비성에서 수렴합니다. 급수가 수렴하면 연속 부분합의 차인 \(A^k\)가 0으로 갑니다. \(A^k\to0\)이면 각 고유벡터에서 \(\lambda^kx\to0\)이므로 모든 \(|\lambda|<1\)입니다. 마지막으로 \((I-A)\sum_{k=0}^NA^k=I-A^{N+1}\)이며 반대쪽 곱도 같으므로 극한을 취하면 합은 양쪽 역행렬입니다. ∎
정리 5. Banach 축약사상#
비어 있지 않은 완비 거리공간 \((X,d)\)와 \(F:X\to X\)가 \(d(Fx,Fy)\le qd(x,y)\), \(0\le q<1\)을 만족하면 유일한 고정점 \(x_*\)가 있습니다. \(x_{k+1}=F(x_k)\)에서
증명. 귀납적으로 \(d(x_{j+1},x_j)\le q^j d(x_1,x_0)\)입니다. \(l>k\)에서 삼각부등식을 합하면 \(d(x_l,x_k)\le q^k d(x_1,x_0)/(1-q)\)이므로 Cauchy 수열입니다. 완비성으로 \(X\) 안의 극한 \(x_*\)가 있고, Lipschitz 연속성으로 \(F(x_*)=\lim F(x_k)=\lim x_{k+1}=x_*\)입니다. 고정점 두 개가 있으면 그 거리가 \(q\)배 이하이므로 \((1-q)d\le0\), 따라서 같습니다. 고정점과 반복의 거리에 축약식을 \(k\)번 적용하면 첫 상한입니다. 앞의 꼬리합에서 \(l\to\infty\)로 보내면 둘째입니다. \(k\)번째를 새 출발점으로 같은 꼬리합을 적용하면 셋째입니다. ∎
유한차원 아핀함수 \(F(x)=Ax+b\)가 어떤 벡터노름에서 축약일 필요충분조건은 \(\rho(A)<1\)입니다. 충분성은 보조정리, 필요성은 \(\rho(A)\le\|A\|_*\le q<1\)입니다. 고정된 이 노름에서 축약이라는 더 강한 조건과 구별합니다.
별표: 복소 적분으로 쓴 같은 함수#
스펙트럼을 양의 방향으로 한 번 둘러싸는 곡선 \(\Gamma\)와 그 내부에서 해석적인 \(f\)에 대해 \(f(A)=\frac1{2\pi\mathrm i}\int_\Gamma f(z)(zI-A)^{-1}dz\)입니다. 이 절에서는 스칼라 Cauchy 도함수 공식을 외부 전제로 사용합니다. Jordan 블록의 레졸벤트는 \(\sum_{r=0}^{m-1}N^r/(z-\lambda)^{r+1}\)이고, 각 항을 적분하면 \(f^{(r)}(\lambda)N^r/r!\)가 됩니다. 유한 합이므로 적분과 합을 교환할 수 있어 정리 1의 정의와 일치합니다. 앞의 반복과 급수 증명은 이 복소해석 전제에 의존하지 않습니다.
장기 수렴과 짧은 기간의 증폭은 서로 다른 성질임을 확인했습니다. 다음 장에서는 계수가 비음수라는 추가 구조가 장기 상태와 고윳값의 위치에 주는 정보를 살펴봅니다. H9로 이어 읽기.